

从世界模型到全身控制,一文看懂机器人产业的下一站
2026年,机器人领域正在发生一场深刻变革。
7月30日,谷歌DeepMind发布Gemini Robotics 2,首次通过单一VLA模型实现人形机器人从双腿到指尖的全身自由度控制。
01 前言
2026年,机器人领域正在发生一场深刻变革。
7月30日,谷歌DeepMind发布Gemini Robotics 2,首次通过单一VLA模型实现人形机器人从双腿到指尖的全身自由度控制。
几乎同期,Figure 03被曝在实验室自主攀爬工业梯子——无遥控、无人工协助、无预设动作序列。爬梯子之所以被视为“历史性突破”,不是因为它更高或更快,而是因为这是第一个把实时视觉伺服、抓握扶手、动态平衡三种能力耦合进同一动态任务的动作。
2026年被业界视为“具身智能部署元年”。
前面十篇文章,我们完整拆解了机器人系统的每一个模块——从驱动到传感、从通信到控制、从硬件到软件。今天,作为收官之作,我们来聊聊机器人系统设计的未来——那些正在发生、即将改变一切的前沿趋势。
02 趋势一:从“分体控制”到“全身智能”
过去,机器人的“大脑”和“身体”是分开的——上半身负责操作,下半身负责移动,各管各的。
2026年,这个界限被彻底打破。
谷歌Gemini Robotics 2首次通过单一VLA(视觉-语言-动作)模型,实现了对人形机器人从双腿、躯干到手指的全身自由度统一控制。无论是走到桌前拿起水杯,还是弯下腰把物品放入底层货架,机器人的腿、腰、手臂和手指第一次被作为一个整体来规划和控制。
Figure的Helix 02采用System 0/1/2三层架构。System 2负责语义理解(约1Hz),System 1负责视觉运动映射(约200Hz),而System 0——一个约1000万参数的神经网络全身控制器,以1kHz频率负责平衡、接触和全身协调,直接替代了过去10.9万行手写C++控制代码。
通研院联合宇树发布的OmniXtreme框架,让机器人学会了后空翻、托马斯全旋、武术踢击等数十种高动态“极限运动”,是首个可以执行各种极限动作的通用策略。
一个模型控制全身——这不再是科幻,而是2026年正在发生的事实。
03 趋势二:世界模型——让机器人“三思而后行”
传统机器人控制是“看到→行动”的反射弧。而世界模型要做的是:“看到→预测→决策→行动”——让机器人在行动之前,先在脑海里推演一遍“我这么做,世界会怎样变化”。
蚂蚁灵波科技与香港科大合作的LingBot-VA,被机器人顶会RSS 2026接收。这是全球首个开源的自回归视频-动作世界模型,能够在机器人执行任务的过程中持续预测环境变化,并根据预测结果生成下一步动作指令。
真实世界中,拿起杯子后桌面会怎样变化?推动抽屉后物体位置会怎样改变?LingBot-VA的核心突破,正是把这种对未来变化的预测能力引入机器人控制。
在LIBERO基准上,LingBot-VA达到98.5%的平均成功率;在真实世界高难度任务中,较业界基线π0.5提升超过20个百分点。
世界模型的本质,是“能够理解物理世界运行规律的AI系统”——其中最重要的功能是“能够预测世界的下一步状态”。
04 趋势三:从“演示”到“量产”——可靠性的攻坚战
2026年,机器人行业正在经历一个关键拐点:从“能演示”到“能量产”。
Figure 03的爬梯子演示引发了全球关注,但更值得关注的是另一组数据:Figure 03产量已从每天1台提升至每小时1台,累计交付超350台,C轮估值约390亿美元。5月,三台Figure 03在Suncity总部完成200小时不间断直播分拣,处理24.9万个包裹,约3秒一件,接近人类速度。
2026世界人工智能大会上,具身智能企业不再像此前展现机器人的“舞蹈功底”,转而将真实产线搬到展台。
PNDbotics在WAIC 2026展示了Adam全尺寸人形机器人的走楼梯能力——43个自由度,在模拟台阶场景中实现稳定行走与动态平衡。其自研的PND-Network实时通信网络系统,率先实现对100+乃至200+自由度节点的超高带宽实时支持。
量产正在成为检验机器人公司的真正标尺。正如行业观察者所言:“2026年人形机器人最大的叙事风险,就是媒体把演示当验收”。
05 趋势四:芯片与算力——机器人“大脑”的军备竞赛
机器人的“大脑”正在以前所未有的速度进化。
高通在CES 2026发布了跃龙IQ10系列机器人专用处理器,集成18个Oryon CPU核心,AI算力最高达700 TOPS,原生支持最多12组GMSL2相机。其机器人参考设计(RRD)将硬件、软件与AI工具整合于单一部署就绪的系统。
Arm成立“物理AI”事业部,将汽车与机器人业务合并。Arm的判断是:机器人系统设计的优先级永远是“稳定性 > 实时性 > 能效 > 算力峰值”。云深处从x86迁移到Arm架构后,系统功耗从约30W降低到10W出头。
国产芯片也在加速追赶。2025年全球工业机器人控制器市场规模约48.2亿美元,预计2030年突破78.5亿美元。但高端核心芯片与实时操作系统内核的自主化率不足15%——这既是短板,也是机遇。
06 趋势五:通信与能源——被低估的两大基础设施
通信层面,EtherCAT与TSN(时间敏感网络)的融合部署正在成为新装机项目的标配选择。支持EtherCAT和TSN的控制器份额在2025年已超过56%,预计2030年将突破82%。TSN与EtherCAT协同应用于具身智能机器人的内部通信,能够在简化布线结构的同时确保稳定传输。
能源层面,固态电池正在成为突破机器人动力瓶颈的关键。TrendForce预估,人形机器人对固态电池的需求有望于2035年超过74GWh,较2026年成长千倍以上。全固态电池的能量密度有望达到现有锂离子电池的2至3倍。三星SDI甚至直言:“全固态电池将成为类人机器人时代的游戏规则改变者”。
07 趋势六:仿真与数字孪生——机器人的“虚拟训练场”
英伟达GTC 2026上,黄仁勋的主题演讲传递了一个清晰信号:仿真依然是机器人最重要的主线之一。仿真数据是降低物理AI落地成本的关键路径,高保真的数字孪生世界正在成为机器人进化的“加速器”。
2026年初,西门子提出“可执行数字孪生(xDT)”概念。芬兰坦佩雷大学的研究证实,基于NVIDIA Isaac Sim构建的工业机器人数字孪生,已实现操作空间控制与物理环境的实时同步,GPU加速的物理引擎将仿真精度提升至照片级真实感。
数字孪生正在从“虚拟镜像”走向“可执行智能体”——这不仅降低了测试成本,更让机器人在虚拟世界中完成数百万次训练,再“零成本”迁移到真实世界。
08 趋势七:软件定义机器人——ROS2成为行业“普通话”
ROS2正在成为机器人行业最主流的软件基础设施。2026年全球机器人操作系统市场规模预计达7.6亿美元,2031年将增长至13.8亿美元,年复合增长率12.73%。
为什么人形机器人都在用ROS2?因为人形机器人本质上是一个大型分布式实时AI系统——同时包含多路摄像头、激光雷达、IMU、足底传感器、双臂/双腿控制、状态估计、视觉感知、VLM/VLA、任务规划、语音交互。传统单控制器架构无法满足这种复杂度,而ROS2基于DDS的去中心化、多机部署、实时通信特性,天然适配这种需求。
“小脑闭源,大脑开放”正在成为行业共识——小脑(电机控制、实时运控、MPC)对实时性要求极高,适合闭源;大脑(感知、规划、AI推理)需要生态协同,适合开源。AIMRT与灵渠OS正是这一趋势的代表,两者均以ROS2为核心基础设施。
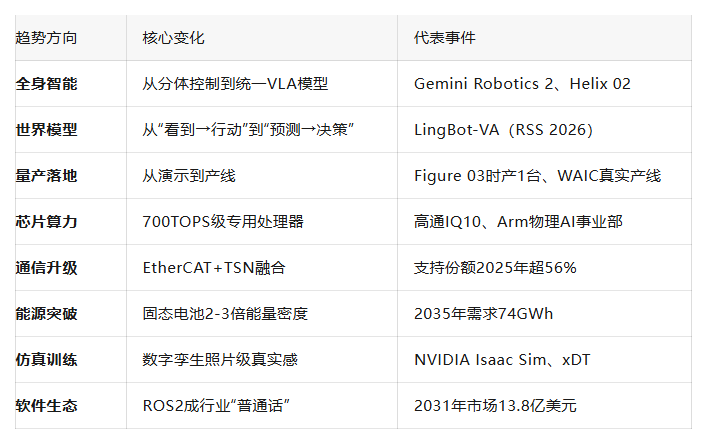
09 一张表看懂2026机器人前沿趋势
10 写在最后
从1954年第一台工业机器人Unimate诞生,到2026年Gemini Robotics 2实现全身智能控制——72年,机器人从“能动的铁疙瘩”进化成了“会思考的智能体”。
世界模型让机器人学会“三思而后行”;全身VLA让机器人第一次“手脚并用”;固态电池有望将续航延长至8小时;数字孪生让机器人在虚拟世界中完成百万次训练。
2026年被视为具身智能部署元年。有观点认为,最快两年,机器人将迎来自己的“ChatGPT时刻”。
硬件决定下限,软件决定上限,AI决定未来。
过去十篇文章,我们完整走过了机器人控制系统的全貌——从概述到流程、从驱动到传感、从通信到控制、从硬件到软件。而今天这篇收官之作,我们站在2026年的时间节点上,看到了一个正在加速到来的未来:
机器人,正在从“能动的机器”走向“能思考的伙伴”。
(整理编辑:Kai)
 京公网安备11010502056287号